MIT-EPFL สร้างหุ่นยนต์ปีกกระพือที่บิน-ดำน้ำได้เหมือนนกพัฟฟิน
นักวิจัยจาก MIT และ EPFL ในสวิตเซอร์แลนด์พัฒนาหุ่นยนต์ต้นแบบที่ทำงานได้ทั้งในอากาศและในน้ำ โดยเลียนแบบพฤติกรรมของนกทะเลอย่างนกนางนวลและนกพัฟฟินที่สามารถบินลงน้ำ ว่ายใต้น้ำ แล้วทะยานกลับขึ้นสู่ท้องฟ้า…
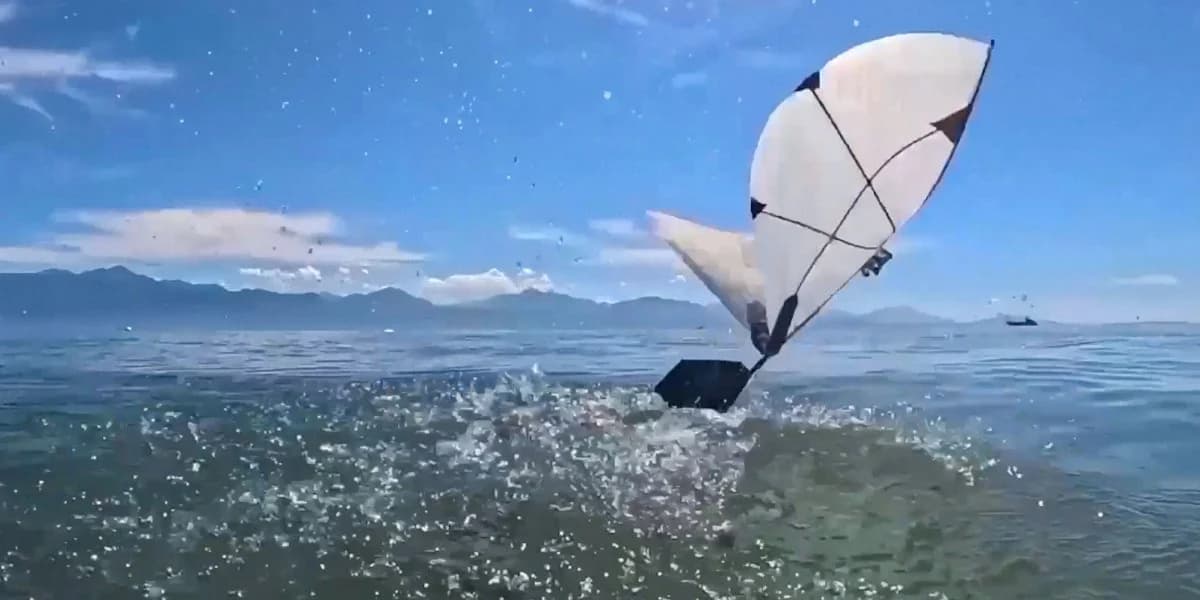
นักวิจัยจาก MIT และ EPFL ในสวิตเซอร์แลนด์พัฒนาหุ่นยนต์ต้นแบบที่ทำงานได้ทั้งในอากาศและในน้ำ โดยเลียนแบบพฤติกรรมของนกทะเลอย่างนกนางนวลและนกพัฟฟินที่สามารถบินลงน้ำ ว่ายใต้น้ำ แล้วทะยานกลับขึ้นสู่ท้องฟ้าได้ หุ่นยนต์ตัวนี้มีชื่อเชิงเทคนิคว่า flapping-wing aerial-aquatic vehicle หรือ FAAV และถูกออกแบบให้มีน้ำหนักต่ำกว่า 300 กรัม พร้อมลำตัวกลาง ปีกยืดหยุ่นสองข้าง และหางที่ควบคุมทิศทางได้
ตัวหุ่นยนต์ใช้แบตเตอรี่และมอเตอร์ไฟฟ้ากันน้ำขับแกนหมุนที่ทำหน้าที่กระพือปีกเป็นจังหวะ ปีกทำจากแผ่นบางเคลือบนาโนพาร์ติเคิลที่ช่วยไล่น้ำ ขณะที่หางที่ปรับมุมได้ช่วยให้เครื่องทำมุมไต่ขึ้นหรือลงสู่ผิวน้ำได้อย่างเหมาะสม การออกแบบนี้สะท้อนความท้าทายสำคัญของระบบที่ต้องเคลื่อนที่ในสองสภาพแวดล้อมซึ่งมีความหนาแน่นและแรงต้านต่างกันมากอย่างน้ำกับอากาศ
ทีมวิจัยทดสอบต้นแบบทั้งในถังน้ำและที่ทะเลสาบเจนีวา เพื่อหาชุดค่าที่เหมาะสมของขนาดปีก ความถี่การกระพือ และมุมหาง ซึ่งจะทำให้หุ่นยนต์เปลี่ยนจากการว่ายน้ำไปสู่การบินได้อย่างราบรื่น ผลการทดลองชี้ว่าปีกขนาดกลางให้สมดุลดีที่สุด เพราะมีความยืดหยุ่นพอจะลดแรงสั่นในน้ำ แต่ยังแข็งแรงพอสำหรับการยกตัวในอากาศ นอกจากนี้ การตั้งมุมประมาณ 70 องศาช่วยให้หุ่นยนต์พุ่งจากผิวน้ำขึ้นสู่ท้องฟ้าได้ดี
สิ่งที่น่าสนใจคือ หุ่นยนต์ไม่จำเป็นต้องมีขา หรือใช้แรงพุ้ยน้ำจากเท้าเหมือนนกดำน้ำบางชนิด ซึ่งแสดงให้เห็นว่าแนวทางวิศวกรรมสามารถหาวิธีสร้างการเปลี่ยนผ่านระหว่างน้ำกับอากาศได้โดยไม่ต้องเลียนแบบธรรมชาติทุกอย่างแบบตรงตัว ความเร็วและอัตรากระพือปีกที่ใช้ก็ใกล้เคียงกับรูปแบบการเคลื่อนที่ของนกจริง ช่วยยืนยันว่าหลักการชีวเลียนแบบยังคงมีคุณค่าในการออกแบบเครื่องจักรยุคใหม่
ศักยภาพของเทคโนโลยีนี้อยู่ที่การนำไปใช้เป็นโดรนหรือยานสำรวจสำหรับพื้นที่ทางทะเลที่เข้าถึงยากหรืออันตรายเกินกว่าจะใช้เรือหรืออุปกรณ์แบบเดิมได้ เช่น ใกล้ภูเขาน้ำแข็ง ท่าเรือ หรือบริเวณที่มีกลุ่มวาฬ นักวิจัยมองว่าอนาคตของระบบนี้อาจช่วยบินไปยังจุดหมาย ดำลงไปเก็บข้อมูลหรือเก็บตัวอย่าง แล้วบินกลับมาส่งข้อมูลได้ในต้นทุนต่ำกว่าวิธีแบบเดิมมาก
ขั้นต่อไป ทีมงานกำลังพัฒนาปีกที่ควบคุมการเลี้ยวได้ดีขึ้น และจะทดสอบประสิทธิภาพในสภาพแวดล้อมที่สมจริงกว่าเดิม ทั้งน้ำที่มีคลื่นลมแรงและการบินท่ามกลางกระแสลมแรง หากทำสำเร็จ หุ่นยนต์ชนิดนี้อาจกลายเป็นเครื่องมือสำคัญของงานวิทยาศาสตร์ทางทะเล เพราะช่วยเก็บข้อมูลได้บ่อยครั้งขึ้น ครอบคลุมพื้นที่มากขึ้น และทำงานซ้ำหลายรอบได้อย่างมีประสิทธิภาพ