ระบบใหม่ช่วยหุ่นยนต์ใต้น้ำมองเห็นในน้ำขุ่นได้แบบเรียลไทม์
เมื่อยานใต้น้ำแบบควบคุมจากระยะไกล (ROV) ลงไปทำงานบนพื้นทะเลหรือขุดผ่านชั้นทราย มักจะก่อให้เกิดกลุ่มตะกอนฟุ้งกระจายจนกล้องมองไม่เห็นสิ่งรอบตัว ทำให้ภารกิจหลายอย่างต้องหยุดรอให้ตะกอนตกตะกอนก่อนจึงจะเดิน…
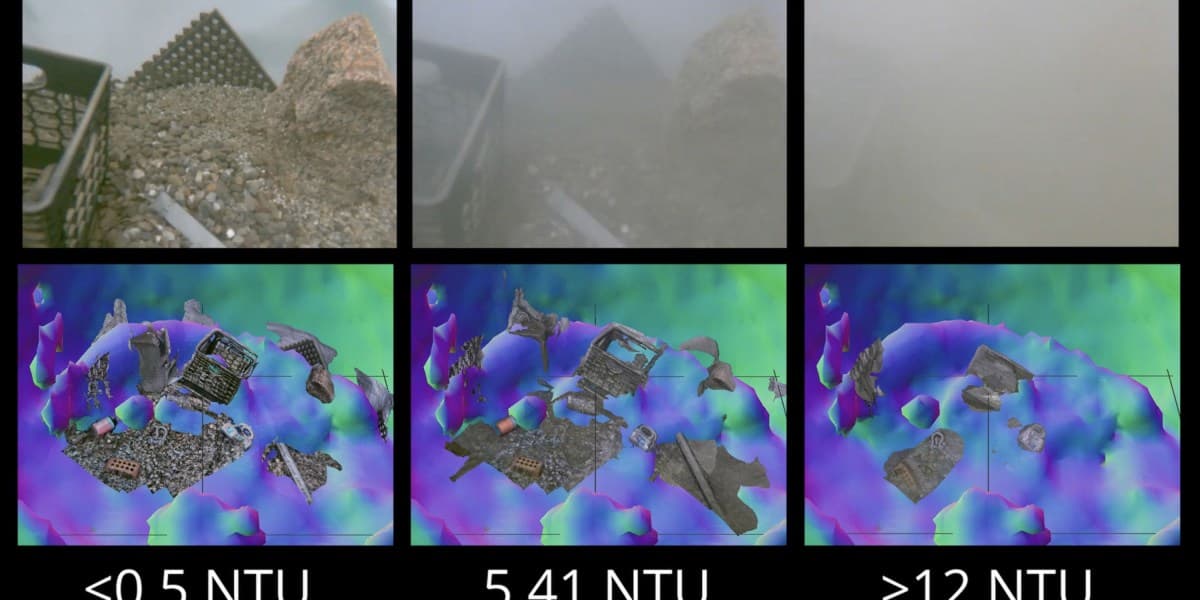
เมื่อยานใต้น้ำแบบควบคุมจากระยะไกล (ROV) ลงไปทำงานบนพื้นทะเลหรือขุดผ่านชั้นทราย มักจะก่อให้เกิดกลุ่มตะกอนฟุ้งกระจายจนกล้องมองไม่เห็นสิ่งรอบตัว ทำให้ภารกิจหลายอย่างต้องหยุดรอให้ตะกอนตกตะกอนก่อนจึงจะเดินหน้าต่อได้ ปัญหานี้เป็นข้อจำกัดสำคัญทั้งในการสำรวจวิทยาศาสตร์และงานภาคสนามใต้น้ำ
นักวิจัยจาก Woods Hole Oceanographic Institution ได้แก่ Amy Phung และที่ปรึกษา Richard Camilli เสนอแนวทางใหม่ที่ผสานโซนาร์เข้ากับอัลกอริทึมจับคู่ภาพเพื่อช่วยให้ยานใต้น้ำสร้างแผนที่สภาพแวดล้อมได้รวดเร็วพอสำหรับใช้งานแบบเรียลไทม์ โซนาร์มีข้อดีคือทำงานได้ดีไม่ว่าน้ำจะใสหรือขุ่น แม้ความละเอียดจะไม่สูงเท่ากล้อง แต่เพียงพอสำหรับประเมินพื้นที่และหลบสิ่งกีดขวางได้อย่างปลอดภัย
หลังจากได้ภาพรวมจากโซนาร์ ระบบจะพายานเข้าไปใกล้วัตถุเป้าหมายในระยะที่กล้องเริ่มใช้บันทึกรายละเอียดได้ดีขึ้น จากนั้นจึงค่อยใช้ภาพถ่ายเพื่อวิเคราะห์สิ่งที่สนใจอย่างแม่นยำยิ่งขึ้น จุดสำคัญของงานนี้คือการเร่งการประมวลผลให้เร็วพอสำหรับการตัดสินใจขณะปฏิบัติงาน ไม่ใช่แค่การนำข้อมูลมาวิเคราะห์ภายหลัง
ทีมวิจัยระบุว่าต้นแบบดังกล่าวอาศัยเทคนิคจากงานวิจัยในฝรั่งเศสที่ช่วยประเมินความลึกสัมพัทธ์ของแต่ละพิกเซลจากภาพ 2 มิติได้อย่างรวดเร็ว เมื่อรวมกับข้อมูลโซนาร์ จึงทำให้ยานสร้างความเข้าใจเชิงพื้นที่ได้ดีขึ้นในสภาพแวดล้อมที่ทัศนวิสัยต่ำมาก แนวคิดนี้คล้ายกับการเดินหาของในห้องมืดโดยไม่ชนสิ่งรอบตัว ก่อนจะเข้าไปดูรายละเอียดใกล้ ๆ
ผู้พัฒนาระบุว่าศักยภาพการใช้งานครอบคลุมตั้งแต่การสำรวจทางวิทยาศาสตร์ งานก่อสร้างและซ่อมบำรุงใต้น้ำ ไปจนถึงภารกิจที่อ่อนไหวอย่างการจัดการทุ่นระเบิดใต้น้ำที่ยังไม่ระเบิด หากพัฒนาได้เต็มที่ ระบบลักษณะนี้อาจช่วยให้หุ่นยนต์ใต้น้ำทำงานได้แม่นยำและปลอดภัยขึ้นในสภาพแวดล้อมที่ปกติกล้องอย่างเดียวแทบใช้งานไม่ได้